EtherCAT:实时配置、性能反馈与设备树笔记
当前操作与源码入口
- RK3506G 实时内核与 CODESYS EtherCAT Quickstart
- Linux 实时系统文档索引
- EtherCAT Xenomai 完整源码讲解
客户性能反馈与测试记录
以下保留新版材料中的客户原始反馈,属于特定环境的测试记录。
客戶反饋如下.
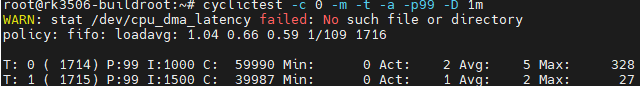
我有依照步驟進行調整與測試,CPU1空載跑1分鐘Max 27us,CPU 1.6GHz跑CODESYS空專案,CPU依然需要160~170us處理EtherCAT task; 但目前比較在意的還是CPU效能的差異,因為測試方法全都一樣,CODESYS配置也全都一樣,怕是我沒弄好導致CPU效能不佳;如之前提出, EtherCAT cycltime Avg.與EtherCAT cycltime Max.代表CPU執行CODESYS EtherCAT task的時間,所以我嘗試將Linux kernel編譯成O2,提升效能但測試結果沒有差別。
我將圖整理成數據表,如下
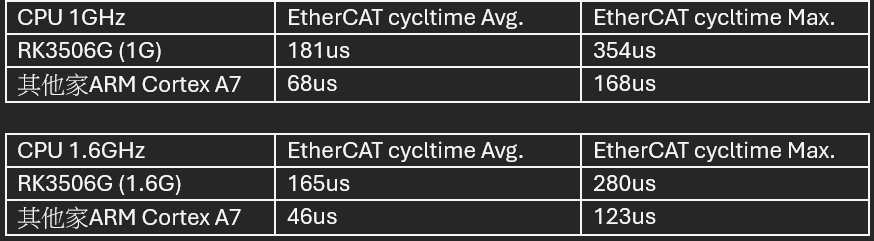 以下為我的調整與測試結果
1.請問我已經有打rt patch,還需要步驟2嗎?
目前步驟2會遇到錯誤
 步驟 2:應用 PREEMPT_RT 補丁
cd $sdk/kernel/
git am ../docs/Patches/Real-Time-Performance/PREEMPT_RT/kernel-6.1/6.1.162/000*
根據實際內核小版本選擇對應補丁目錄。
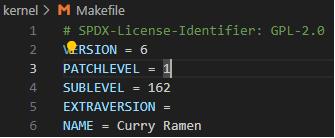

2.步驟3~4
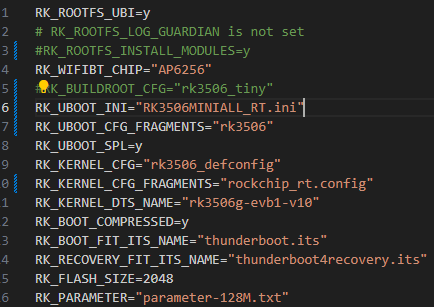
3.步驟5 隔離CPU1

4.空載cycletest測試結果
5.CODESYS測試 EtherCAT task執行於cpu1
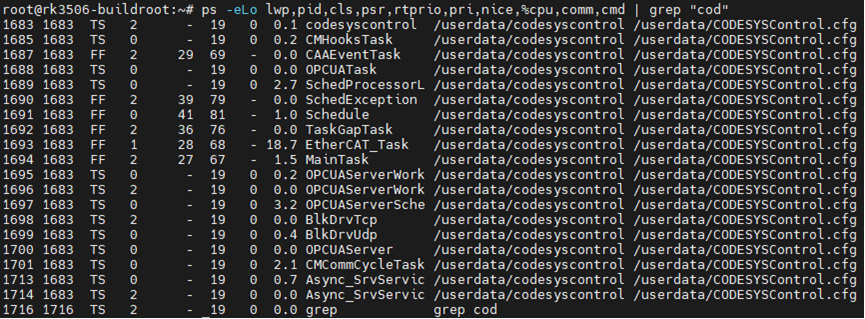

客戶驗證結果的數據如下
rt patch已更換為rt59,測試結果CPU 1.6G效能比rt36好一點,但即時性變差。 (patch版本變更,其他沒有變更)

CPU 1.6G

原笔记补充:EtherCAT 设备树
以下保留原库中的 RMII 与 GMAC 说明,具体节点和参数需对应实际板型。
EtherCAT设备树
&gmac0 {
phy-mode = "rmii";
clock_in_out = "output";
snps,reset-gpio = <&gpio0 RK_PC2 GPIO_ACTIVE_LOW>;
snps,reset-active-low;
snps,reset-delays-us = <0 20000 100000>;
pinctrl-names = "default";
pinctrl-0 = <ð_rmii0_miim_pins
ð_rmii0_tx_bus2_pins
ð_rmii0_rx_bus2_pins
ð_rmii0_clk_pins>;
phy-handle = <&rmii_phy0>;
status = "okay";
};phy-mode
指定MAC与外部PHT之间的硬件接口类型为RMII
RMII常见信号:
- TXD0、TXD1:发送数据
- TX_EN:发送有效
- RXD0、RXD1:接收数据
- CRS_DV:载波侦测/接收有效
- MDC、MDIO:管理接口
- REF_CLK:50MHZ参考时钟
常见参数:
| 参数 | 含义 |
|---|---|
| “rmii” | 10/100M精简接口,使用50Mhz参考时钟 |
| “rgmii” | 千兆接口,通常需要TX/RX时序延时配置 |
| “rgmi-id” | MAC,PHY两侧都加入延迟 |
| “rgmii-txid” | 仅 PHY 侧 TX 延迟 |
| “rgmii-rxid” | 仅 PHY 侧 RX 延迟 |
| “mii” | 传统 10/100M 并行接口 |
| “sgmii” | 串行千兆 MAC-PHY 接口 |
| 根据MAC与PHY的实际连线 |
clock_in_out
指定RMII REF_CLK的时钟方向:由RK3506的MAC输出给PHY。